BENCH EWS · OFFENE FORSCHUNG · EXPERIMENT A: GEPLANTE STUDIE – KONFIRMATORISCHE VERSUCHE NOCH NICHT GESTARTET
BenchEWS Duck Lab — Learning to Stay Balanced
Lässt sich sinkende Wiederherstellbarkeit erkennen, bevor ein Robotersystem versagt?
Mali, ein kleiner Roboter, soll als experimentelle Plattform dienen, um Stabilität, verfügbare Stellmöglichkeiten und Wiederherstellbarkeit bei kontrollierten Störungen und verrauschten Messungen zu untersuchen.
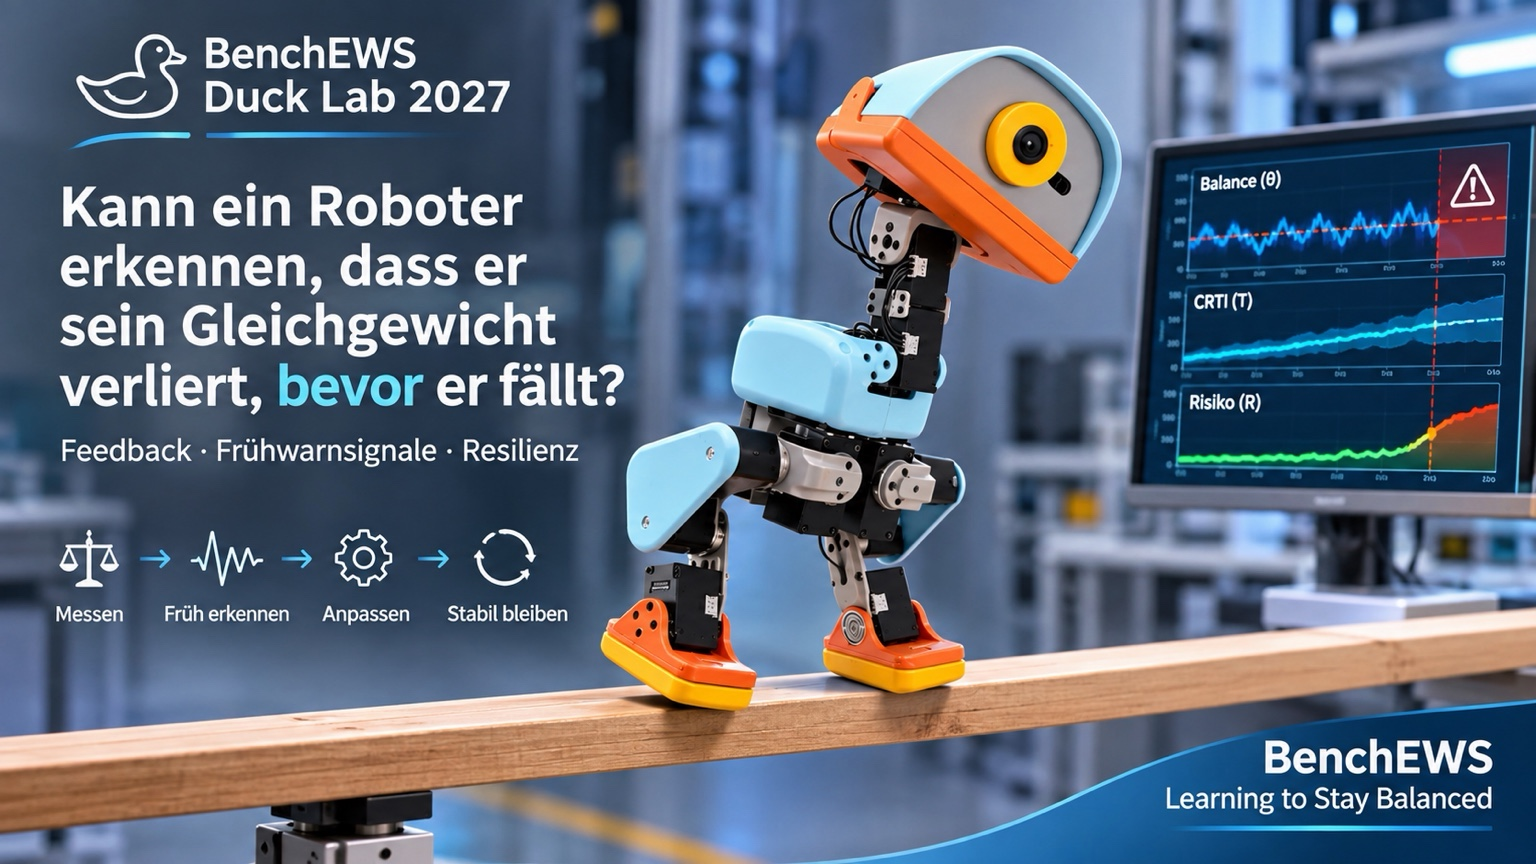
Forschungsvorhaben · November 2026
Wann verliert ein System seine Fähigkeit, sich selbst zu stabilisieren?
Ein zweibeiniger Roboter muss sein Gleichgewicht fortlaufend regulieren. Wird er gestört, entscheidet nicht allein seine momentane Stabilität darüber, ob er stehen bleibt, sondern auch seine Fähigkeit, einen stabilen Zustand wiederherzustellen.
Genau diese Fähigkeit – Recoverability – steht im Mittelpunkt unseres nächsten Forschungsvorhabens.
Im BenchEWS Duck Lab entwickeln wir ein kontrolliertes Simulationsexperiment mit dem MicroDuck-Roboter Mali. Geplant sind systematische Störungen aus unterschiedlichen Richtungen und unter verschiedenen technischen Degradationen.
Dabei untersuchen wir, unter welchen Bedingungen der Roboter sein Gleichgewicht wiederfindet und wann diese Fähigkeit verloren geht.
Was ist bereits erreicht?
Die Forschungsfrage, die vorgesehenen Messgrößen und ein statistisches Prüfkonzept sind ausgearbeitet und intern mathematisch überprüft worden.
Das wissenschaftliche Protokoll für Experiment A ist eingefroren und das prospektive Studienprotokoll veröffentlicht; die Durchführung ist nicht freigegeben.
Die technischen Degradationsstufen, die Modellvalidierung und die reproduzierbare Umsetzung müssen noch abschließend geprüft werden.
Die bisherigen mathematischen Prüfungen sind interne KI-gestützte Selbstprüfungen und keine unabhängige wissenschaftliche Begutachtung.
Was wollen wir herausfinden?
Wir möchten untersuchen, ob sich der Verlust von Wiederherstellbarkeit systematisch beschreiben lässt und welche Informationen über die reine Beobachtung eines Sturzes hinaus gewonnen werden können.
Dabei vergleichen wir unsere Forschungsansätze mit etablierten Methoden der Regelungstechnik und Systemidentifikation.
Ein zusätzlicher wissenschaftlicher Nutzen von BenchEWS wird nicht vorausgesetzt, sondern muss erst nachgewiesen werden.
Warum könnte das bedeutsam sein?
Die Frage, wie Systeme auf Störungen reagieren und ihre Funktionsfähigkeit wiederherstellen, reicht weit über die Robotik hinaus.
Sie betrifft technische Regelkreise ebenso wie ökologische, wirtschaftliche und gesellschaftliche Systeme.
Ob sich Erkenntnisse zwischen diesen Bereichen übertragen lassen, ist eine weiterführende Forschungsfrage – noch kein Ergebnis.
Forschungsstatus – November 2026
- Forschungsfrage und Messgrößen:
- ausgearbeitet
- Statistisches Prüfkonzept:
- intern mathematisch geprüft
- Experimentelles Design:
- Protokoll eingefroren; geplante Studie, Durchführung nicht freigegeben
- Technische Modellvalidierung:
- ausstehend
- Konfirmatorische Versuchsergebnisse:
- noch nicht vorhanden
Wissenschaftliche Einordnung: Forschungsfragen, Hypothesen, Modellannahmen und experimentelle Ergebnisse sind unterschiedliche Erkenntnisstufen. Erste Pilotuntersuchungen liegen vor; eine konfirmatorische Überprüfung der RQ1-Hypothesen steht noch aus. Physikalische Robotermessungen liegen nicht vor: Der MicroDuck-Roboter Mali ist noch nicht eingetroffen, und die Pilotuntersuchungen waren keine Versuche am physischen Roboter. Die statistischen Garantien gelten nur unter den jeweils angegebenen Modellannahmen. Die Eignung des Simulationsmodells und die gewählten Degradationsbedingungen für die geplante Untersuchung sind noch nicht abschließend validiert.
Eine Einladung zur Zusammenarbeit
Wir laden Forschende und Interessierte aus Robotik, Regelungstechnik, Statistik, Systemwissenschaften und angrenzenden Disziplinen ein, das Vorhaben kritisch zu begleiten.
Wissenschaftlicher Fortschritt entsteht nicht durch die Bestätigung einer bevorzugten Theorie, sondern durch überprüfbare Fragen, reproduzierbare Experimente und die Bereitschaft, eigene Annahmen zu korrigieren.
BenchEWS – Evolution statt Revolution.
BENCHEWS DUCK LAB · FORSCHUNGSATLAS
Experimente und ihr nachweisbarer Status
Jedes Experiment erhält eine Karte mit Forschungsfrage und Status. Das Dossier ist eine Forschungsmappe mit sieben Registern.
- Duck Lab
- Forschungsprojekt in Vorbereitung
- Experiment A
- Geplante Studie, Durchführung nicht freigegeben
- Experiment B
- Geplante Studie, Durchführung nicht freigegeben
- Experiment AGeplant
Stabilität ist nicht Wiederherstellbarkeit
Lässt sich sinkende Wiederherstellbarkeit unabhängig von etablierten Frühwarnsignalen messen?
Das prospektive Studienprotokoll ist veröffentlicht; konfirmatorische Versuche haben noch nicht begonnen. Ein zusätzlicher Prognosenutzen ist nicht nachgewiesen.
Dossier öffnen : Experiment A - Experiment BGeplant
Von der Detektion zur Entscheidung
Liefert ein Regret-inspirierter Risikoindikator (RRI) gegenüber einem starken Basismodell mit denselben Rohinformationen einen zusätzlichen Nutzen bei der Vorhersage probeinduzierter Stürze eines simulierten inversen Pendels?
Das Simulationsprotokoll ist als Entwurf vorbereitet. Design-Freeze und Durchführung sind nicht freigegeben. Es liegen keine Daten und keine Ergebnisse vor; ein Nutzen des RRI ist nicht gezeigt.
Dossier öffnen : Experiment B - Weitere Experimente werden hier ergänzt, sobald sie nachweisbar dokumentiert sind.
Statusstufen
- 1 Geplant – Protokoll festgelegt, Durchführung nicht freigegeben.
- 2 In Vorbereitung – Durchführung freigegeben, technische Vorbereitung läuft.
- 3 In Durchführung – Datenerhebung läuft.
- 4 Ausgewertet – Konfirmatorische Analyse abgeschlossen.
- 5 Unabhängig validiert – Externe Replikation oder unabhängige Prüfung liegt vor.
Das ist Mali — unser Forschungsroboter
Mali ist unser Name für den programmierbaren Microduck von Pollen Robotics. Die Plattform verbindet Sensorik, Regelungstechnik, Python-Programmierung und simulationsgestütztes Lernen. Im BenchEWS Duck Lab wollen wir Stabilität und Wiederherstellbarkeit experimentell untersuchen.
Heute existiert Mali als virtueller Roboter im Simulator. Ein physischer Microduck ist als spätere Forschungsplattform vorgesehen; Arbeiten mit dem physischen Roboter beginnen erst nach gesonderter Freigabe.
Microduck — offizielle Herstellerseite ↗
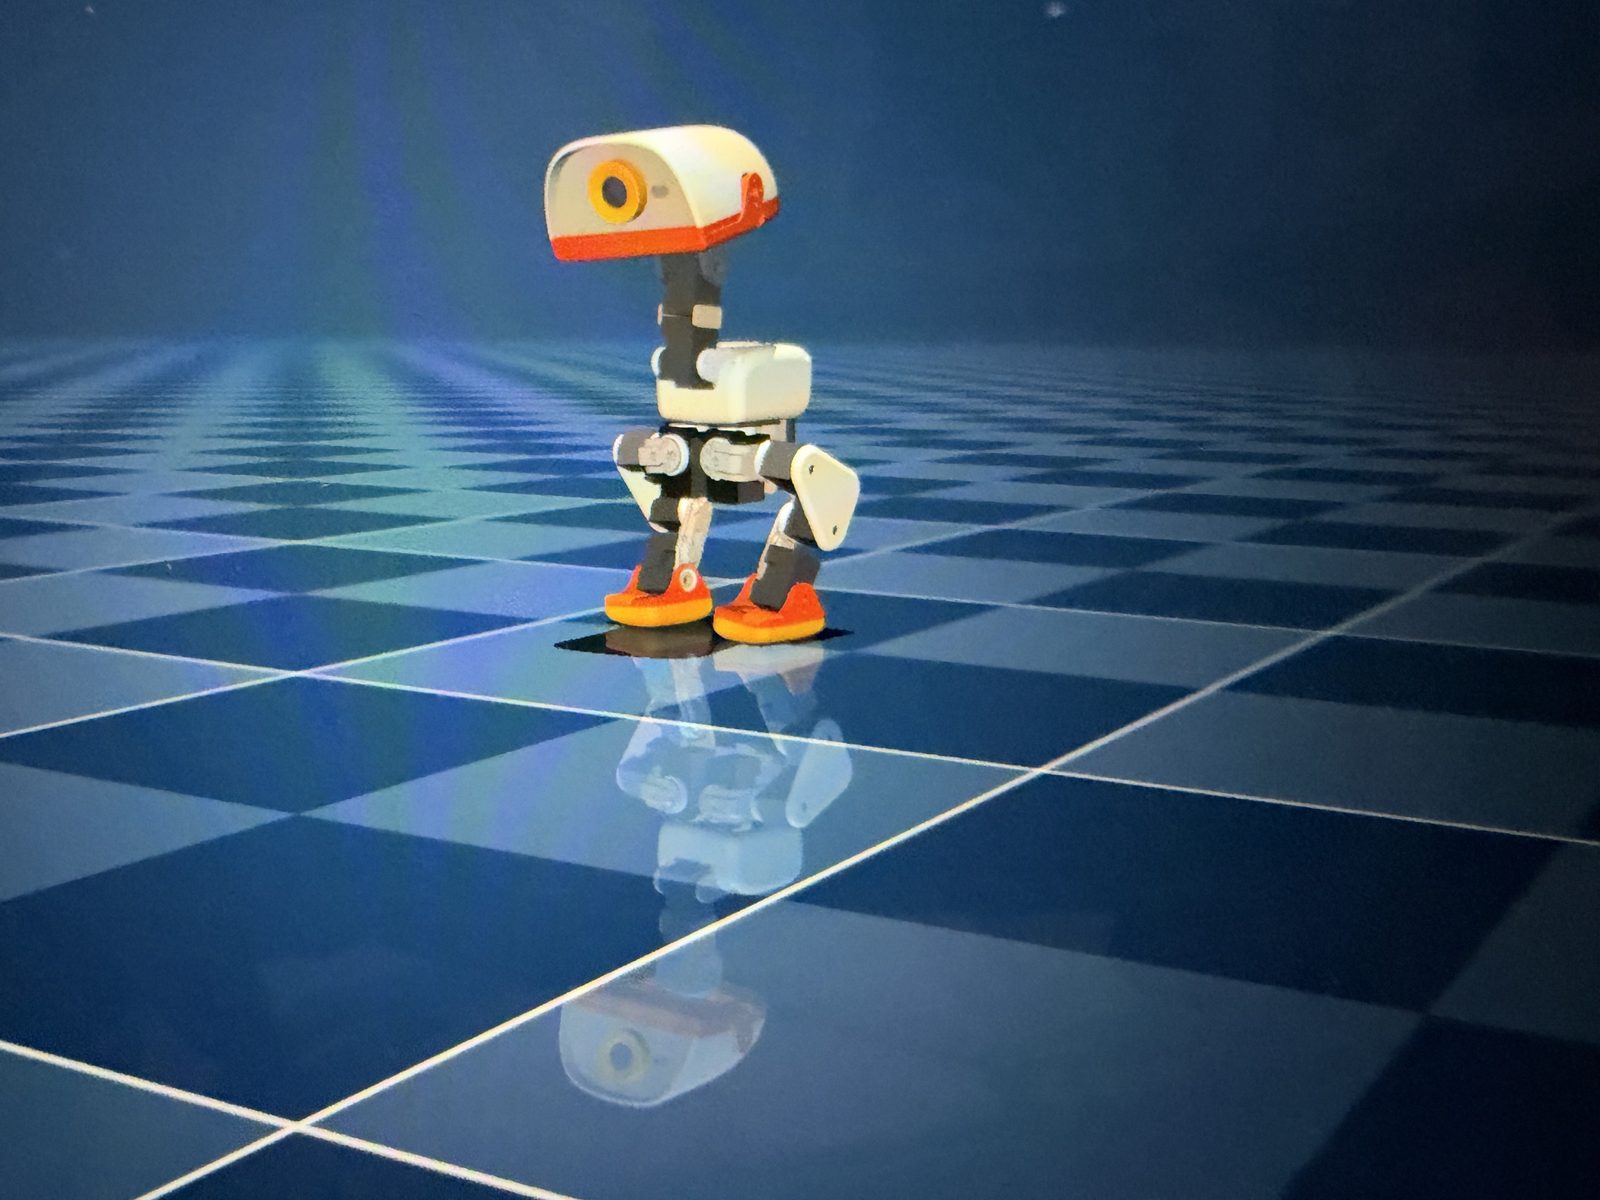
KI-programmierbare Robotik als Forschungsplattform
Mali ist als programmierbare Robotikplattform vorgesehen. KI-gestützte Python-Entwicklung kann Versuchsplanung, Sensordatenanalyse und Experimente mit adaptiver Regelung unterstützen. KI allein belegt jedoch weder zuverlässige Autonomie noch einen Frühwarnvorteil: Regler und Indikatoren müssen anhand messbarer, reproduzierbarer Ergebnisse geprüft werden.
Stabilität ist nicht dasselbe wie Wiederherstellbarkeit.
Die klassische Regelungstechnik unterscheidet bereits Stabilität, Kontrollierbarkeit, Stabilisierbarkeit und Erreichbarkeit. Offen ist, ob ein zusätzlicher Frühwarnindikator aus begrenzten Sensordaten über etablierte Methoden hinaus einen prognostischen Mehrwert liefert.
Entwicklungsstand · November 2026
Die lokale Entwicklungsumgebung auf dem Mac wurde vorbereitet und der MicroDuck-MuJoCo-Simulator gestartet. Eine erste simulierte robot.state-Monitoraufzeichnung wurde lokal untersucht. Dies sind technische Meilensteine, keine validierten Forschungsergebnisse.
Hier werden keine Live-Messdaten veröffentlicht. Experimentelle Datensätze, Zugangsdaten, Steuerungsschnittstellen und unveröffentlichte Analysen bleiben außerhalb der öffentlichen Website.
Öffentliche Forschung, privates Labor
Diese Seite dokumentiert Forschungsfrage, Methodik und ausgewählte Meilensteine. Das nur für den Eigentümer vorgesehene Mali Control Center entsteht getrennt; es ist nicht öffentlich zugänglich und noch kein betriebsbereiter Fernsteuerungsdienst.
Mali-Demo ansehen (synthetische Daten) →
Nur öffentliche Demonstration; keine Live-Roboterverbindung und keine privaten Forschungsdaten.
Forschungsinfrastruktur
Forschungsinfrastruktur und Systemarchitektur
Wie sollen iPhone, MacBook, Simulation, physische Mali und die öffentliche Website zusammenwirken? Das Schaubild zeigt die Soll-Architektur der Forschungsinfrastruktur des Duck Lab. Für jedes ArchElement ist getrennt angegeben, was vorgesehen ist und was bisher tatsächlich nachgewiesen wurde. Ein validiertes Gesamtsystem liegt nicht vor.
iPhone – privates Mali Control Center
- Vorgesehen
- Verbinden · Start/Stopp · Status · Diagnose · Telemetrie
- Nachgewiesen
- Bedienoberfläche für die virtuelle Mali im Entwicklungsstand. Die Abnahme auf dem iPhone steht aus.
- Implementiert
Authentifizierte, verschlüsselte WLAN-Verbindung
- Vorgesehen
- Verbindung nur im privaten lokalen Netz und nur für gekoppelte Geräte.
- Nachgewiesen
- Als Entwicklungsziel implementiert. Die Ende-zu-Ende-Abnahme zwischen iPhone und MacBook steht aus.
- Implementiert
MacBook M2 – BenchEWS Mali
- Vorgesehen
- Zielarchitektur: eine Anwendung · ein Controller · ein Sicherheitskern
- Nachgewiesen
- Dokumentierter technischer Referenzlauf der Softwareumgebung am 16. November 2026 auf diesem Gerät bestanden. Nur dieser Lauf ist validiert, nicht das Gesamtsystem.
- Lokal validiert
Regelung & Simulation
- Vorgesehen
- Regelung der Mali und Simulation im selben Controller.
- Nachgewiesen
- Offizielle Laufpolicy von Pollen Robotics im Physiksimulator MuJoCo.
- Simuliert getestet
Watchdog & Hard-Stop
- Vorgesehen
- Sicherer Stopp bei Verbindungsabbruch oder auf Befehl.
- Nachgewiesen
- Nur in der Simulation geprüft. An physischer Hardware nicht geprüft.
- Simuliert getestet
- Hardwarevalidierung ausstehend
Diagnose & Updates
- Vorgesehen
- Fehlerdiagnose sowie geprüfte Aktualisierung der Software.
- Nachgewiesen · Diagnose
- Diagnosewerkzeuge und Installationsassistent im Entwicklungsstand, mit automatisierten Softwaretests.
- Implementiert
- Nachgewiesen · Updates
- Ein eigener Aktualisierungsmechanismus ist nicht nachgewiesen.
- Vorgesehen
Lokale Daten & Evidenz
- Vorgesehen
- Lokale Speicherung und nachvollziehbarer Export.
- Nachgewiesen
- Lokale Speicherung und Export im Entwicklungsstand. Bisher wurden keine Forschungsdaten erzeugt.
- Implementiert
Einheitliche Geräteschnittstelle
- Vorgesehen
- Eine gemeinsame, versionierte Schnittstelle für virtuelle und physische Mali.
- Nachgewiesen · Schnittstelle
- Als Software definiert (Entwicklungsstand).
- Implementiert
- Nachgewiesen · Physische MicroDuck-Anbindung
- Adapter deaktiviert und nicht mit Hardware geprüft.
- Hardwarevalidierung ausstehend
Virtuelle Mali
Simulation
- Vorgesehen
- Modell des Microduck für technische Erprobung.
- Nachgewiesen
- Läuft in der Simulation. Erzeugt keine Messdaten.
- Simuliert getestet
Physische Mali
Hardwareadapter
- Vorgesehen
- Späterer Forschungsroboter am selben Controller.
- Nachgewiesen
- Der Roboter ist noch nicht im Labor. Die Ansteuerung ist technisch gesperrt und wird nie automatisch aktiviert.
- Hardwarevalidierung ausstehend
Getrennt: keine Verbindung zum Labor
Öffentliche BenchEWS-Website
- Vorgesehen
- Forschung, Dokumentation und Demo – keine private Steuerung
- Nachgewiesen
- Rein informativ. Die Website empfängt keine Daten aus dem Labor und hat keine Steuerfunktionen.
- Implementiert
Was die Statusangaben bedeuten
- Vorgesehen
- Teil der Soll-Architektur. Ein Implementierungs- oder Teststand ist bisher nicht nachgewiesen.
- Implementiert
- Die Software liegt im Entwicklungsstand vor. Das ist weder eine Freigabe für den Betrieb noch eine Ende-zu-Ende-Abnahme oder ein Test mit Hardware.
- Simuliert getestet
- Die Funktion wurde mit der virtuellen Mali und mit automatisierten Softwaretests geprüft. Dabei entstehen keine Forschungsdaten.
- Lokal validiert
- Gilt nur für den dokumentierten technischen Referenzlauf der Softwareumgebung auf dem MacBook M2 (16. November 2026). Das ist keine Validierung des Gesamtsystems und keine wissenschaftliche Validierung.
- Hardwarevalidierung ausstehend
- Noch nicht mit physischer Hardware geprüft. Es liegen keine physikalischen Messdaten vor.
Wissenschaftliche Erläuterung
Datenfluss
Vorgesehen ist: Bedienbefehle (Start, Pause, Stopp, Fahrtrichtung) gehen vom iPhone über die lokale, verschlüsselte Verbindung an das MacBook. Dort berechnet der Controller die Regelung und gibt Sollwerte über die einheitliche Geräteschnittstelle an die virtuelle Mali. Zustandsdaten fließen nur lesend zurück an das iPhone. Dieser Weg ist bisher nicht Ende-zu-Ende abgenommen. Die öffentliche Website erhält keine Daten aus dem Labor.
Sicherheitsgrenzen
Regelung und Sicherheitsfunktionen sind ausschließlich lokal auf dem MacBook vorgesehen; das iPhone ist nur Bedienoberfläche. In der Simulation ist geprüft, dass der Watchdog die virtuelle Mali stoppt, sobald die Verbindung abreißt. Es gibt keine öffentlich erreichbare Steuerkonsole und keine Fernsteuerung über das Internet. Die physische Mali ist technisch gesperrt.
Reproduzierbarkeit
Softwarestände werden versioniert, und das MacBook M2 dient als festgelegte Referenzplattform. So lässt sich nachvollziehen, mit welcher Software ein Ergebnis entstanden ist. Ein bestandener Softwaretest, ein technischer Referenzlauf oder eine erfolgreiche Verbindung ist keine Freigabe für wissenschaftliche Versuche.
Simulation und physische Empirie
Virtuelle und physische Mali sollen dieselbe Schnittstelle nutzen, damit Versuchsabläufe später ohne Umbau der Architektur übertragbar sind. Ergebnisse aus der Simulation gelten nur für das Modell. Aussagen über den realen Roboter erfordern eigene physikalische Messungen. Ob sich Simulationsergebnisse auf die Hardware übertragen lassen, muss selbst geprüft werden. Daten werden stets als simuliert oder gemessen gekennzeichnet.
Ein Mac-Desktop mit Apple M4 ist derzeit im Standby und nicht Teil des aktiven Aufbaus. Experiment A bleibt eine geplante Studie. Physikalische Messdaten aus dem Duck Lab liegen noch nicht vor.
Simulation: die virtuelle Mali
Die virtuelle Mali ist ein Modell des Microduck im Physiksimulator MuJoCo. Gesteuert wird sie von der offiziellen, vortrainierten Laufpolicy von Pollen Robotics: 50-mal pro Sekunde berechnet ein neuronales Netz aus den simulierten Sensorwerten und dem Fahrbefehl neue Sollwerte für die Gelenke; zwischen zwei Regelschritten rechnet der Simulator vier Physikschritte zu je 5 ms.
Das private Control Center zeigt diese Simulation auf dem iPhone in vier Instrumenten:
- Künstlicher Horizont: Nick- und Rollwinkel des Rumpfes.
- Lage und Kurs: Nick-, Roll- und Gierwinkel, dargestellt als Kompass.
- Drehraten und Bewegung: Winkelgeschwindigkeiten in °/s und Geschwindigkeit in m/s.
- Stabilitätsanzeige: Neigungsreserve bis zur Sturzschwelle der Demo von 60°; eine einfache technische Kennzahl, kein validierter Stabilitäts- oder Recoverability-Indikator.
Jeder Wert ist als simuliert oder berechnet gekennzeichnet; gemessene Werte gibt es nicht, weil keine physische Mali angeschlossen ist. Ein Watchdog stoppt die Simulation, wenn die Verbindung abreißt. Die Simulation dient der technischen Erprobung und erzeugt keine Forschungsdaten.
Evidenz: was vorliegt und was es nicht belegt
Das Duck Lab unterscheidet vier Ebenen. Nur die letzte könnte empirische Aussagen über einen Roboter stützen.
Konzept
- Liegt vor
- Forschungsfrage, Hypothesen und das veröffentlichte Studienprotokoll zu Experiment A; ein Designentwurf zu Experiment B.
- Belegt nicht
- Keine empirische Aussage.
Softwaretests
- Liegt vor
- Automatisierte Tests der Simulationsumgebung und des Control Centers (Sicherheitssperren, Bedienlogik, Reproduzierbarkeit).
- Belegt nicht
- Sie belegen technische Funktion, keine wissenschaftliche Hypothese.
Simulation
- Liegt vor
- Technische Demonstration der virtuellen Mali; erste Pilotuntersuchungen zu Experiment A in der Simulation.
- Belegt nicht
- Keine konfirmatorischen Ergebnisse; die Eignung des Modells ist nicht abschließend validiert.
Messdaten
- Liegt vor
- Keine. Es ist keine physische Mali angeschlossen.
- Belegt nicht
- —
Von der Frage zur Evidenz
- Forschungsfrage – Lässt sich nachlassende Wiederherstellbarkeit erkennen, bevor ein robotisches System versagt? (formuliert)
- Theorie – Hypothesen und ein Studienprotokoll für Experiment A sind ausgearbeitet. (vorbereitet)
- Simulation – Virtuelle Mali in MuJoCo mit der offiziellen Policy von Pollen Robotics; technische Demonstration, keine Forschungsdaten. (technische Demonstration)
- Experiment – Experiment A ist eine geplante Studie; die Durchführung ist nicht freigegeben. (nicht begonnen)
- Evidenz – Noch keine physikalischen Messdaten aus dem Duck Lab; es werden keine Ergebnisse behauptet. (noch keine)
Publikationen
- Prospektives Studienprotokoll zu Experiment A: „From Disturbance to Recoverability: A Falsifiable Methodological Framework and Prospective Study Protocol for Learned Bipedal Robot Control“, Zenodo-Preprint, doi:10.5281/zenodo.24191718 (Protokollpublikation · kein Ergebnisnachweis)
- Experiment B: noch keine Veröffentlichung; Studienprotokoll und etwaige Ergebnisse folgen erst nach Freigabe.
Geplanter experimenteller Vergleich
- Kontrollierte, wiederholbare Störungen und protokollierte Sensorzeitreihen
- Vorab definierte Wiederherstellbarkeitskriterien und Eingriffsgrenzen
- Vergleich mit Varianz, Autokorrelation, Systemidentifikation und soweit möglich regelungstechnischen Schätzverfahren
- Identische Datenbasis, faire Kalibrierung, unabhängige Tests, Unsicherheitsintervalle und Fehlalarm-Analyse
- Offenes Protokoll, Code und geeignete Messdaten, sobald verfügbar
Offene Einladung an Forschende
Forschende aus Robotik, nichtlinearer Dynamik, Systemidentifikation, Regelungstechnik und Komplexitätsforschung sind eingeladen, den Versuchsplan kritisch zu prüfen, Vergleichsmethoden vorzuschlagen oder unabhängige Replikation zu diskutieren.
Welcher Nachweis würde Sie überzeugen, dass ein Frühwarnindikator über etablierte Regelungsverfahren hinaus zusätzliche prognostische Information liefert?
Kontakt per E-Mail: BenchEWS@vonmallinckrodt.de
Status: Experiment A ist als geplante Studie eingestuft; das Studienprotokoll ist veröffentlicht, die Durchführung nicht freigegeben. Noch keine Roboter-Messergebnisse und kein nachgewiesener zusätzlicher Prognosenutzen. Keine institutionelle Kooperation wird behauptet.